ZSD 视觉研究 · 解决方案
微流体高速成像系统
把微通道中的液滴生成、细丝收缩与快速界面变化,转化为可逐帧回看、可标定分析的时间序列,为芯片结构和流动条件对比提供依据。
从研究目标到系统配置
适合解决哪些观察问题
- 液滴何时形成、何处断裂,是否出现卫星液滴或相邻液滴并合。
- 流量比或配方变化后,液滴形态、生成节奏和通过位置怎样变化。
- 细丝颈缩是否被普通视频遗漏,异常发生前后能否保留完整过程。
从显微视场配置成像链
基础链路包括显微镜或显微镜头、高速相机、匹配照明、芯片固定与流体驱动装置,并按事件需要配置触发和同步。先确认通道尺度、观察窗口及最小细节,再选择倍率、视场、有效分辨率和记录时长。
明场图像适合观察界面轮廓。若还需测量荧光信号,应另行评估激发光源、滤光和探测通道;KU Leuven的公开平台也将高速明场影像与荧光检测分开配置。
先试拍,再做定量分析
在目标物镜和相同光路下完成尺度标定,固定焦面、照明和流动条件;试拍检查边缘对比、运动模糊及视场覆盖。随后保留原始序列、时间信息和工况记录,再进行轮廓提取与重复测量。不同工况应采用一致的定义和处理方法。
可以形成哪些数据
- 过程记录:带时间信息的图像序列,标注液滴生成、颈缩、断裂及异常帧。
- 几何与时序:在标定和图像质量满足条件时,提取投影尺寸、细丝最小宽度及其变化曲线。
- 对比结果:统一工况编号、尺度和统计口径,比较生成周期与尺寸分布,并保留误差说明。
测量边界
二维轮廓不能直接等同于三维体积;灰度不能直接代表浓度。黏度、界面张力或流变参数的推算需要适用模型和独立条件。最终测量项目、精度与交付内容,应通过样品试拍和标定共同确定。
公开研究:从液滴影像追踪细丝宽度
Xue等在流动聚焦微通道中,以显微镜和高速相机记录聚合物溶液液滴形成,并提取细丝最小宽度随时间的变化。原文图2、3、4依次展示芯片、真实时序影像和定量曲线,说明如何从过程观察推进到可比较的数据。本案例属于第三方公开研究。
Xue, C.-D.; Chen, X.-D.; Li, Y.-J.; Hu, G.-Q.; Cao, T.; Qin, K.-R. Micromachines 2020, 11(4), 406. DOI: 10.3390/mi11040406。© 2020 作者,CC BY 4.0。本文独立中文概述,不表示作者对本网站或产品背书。
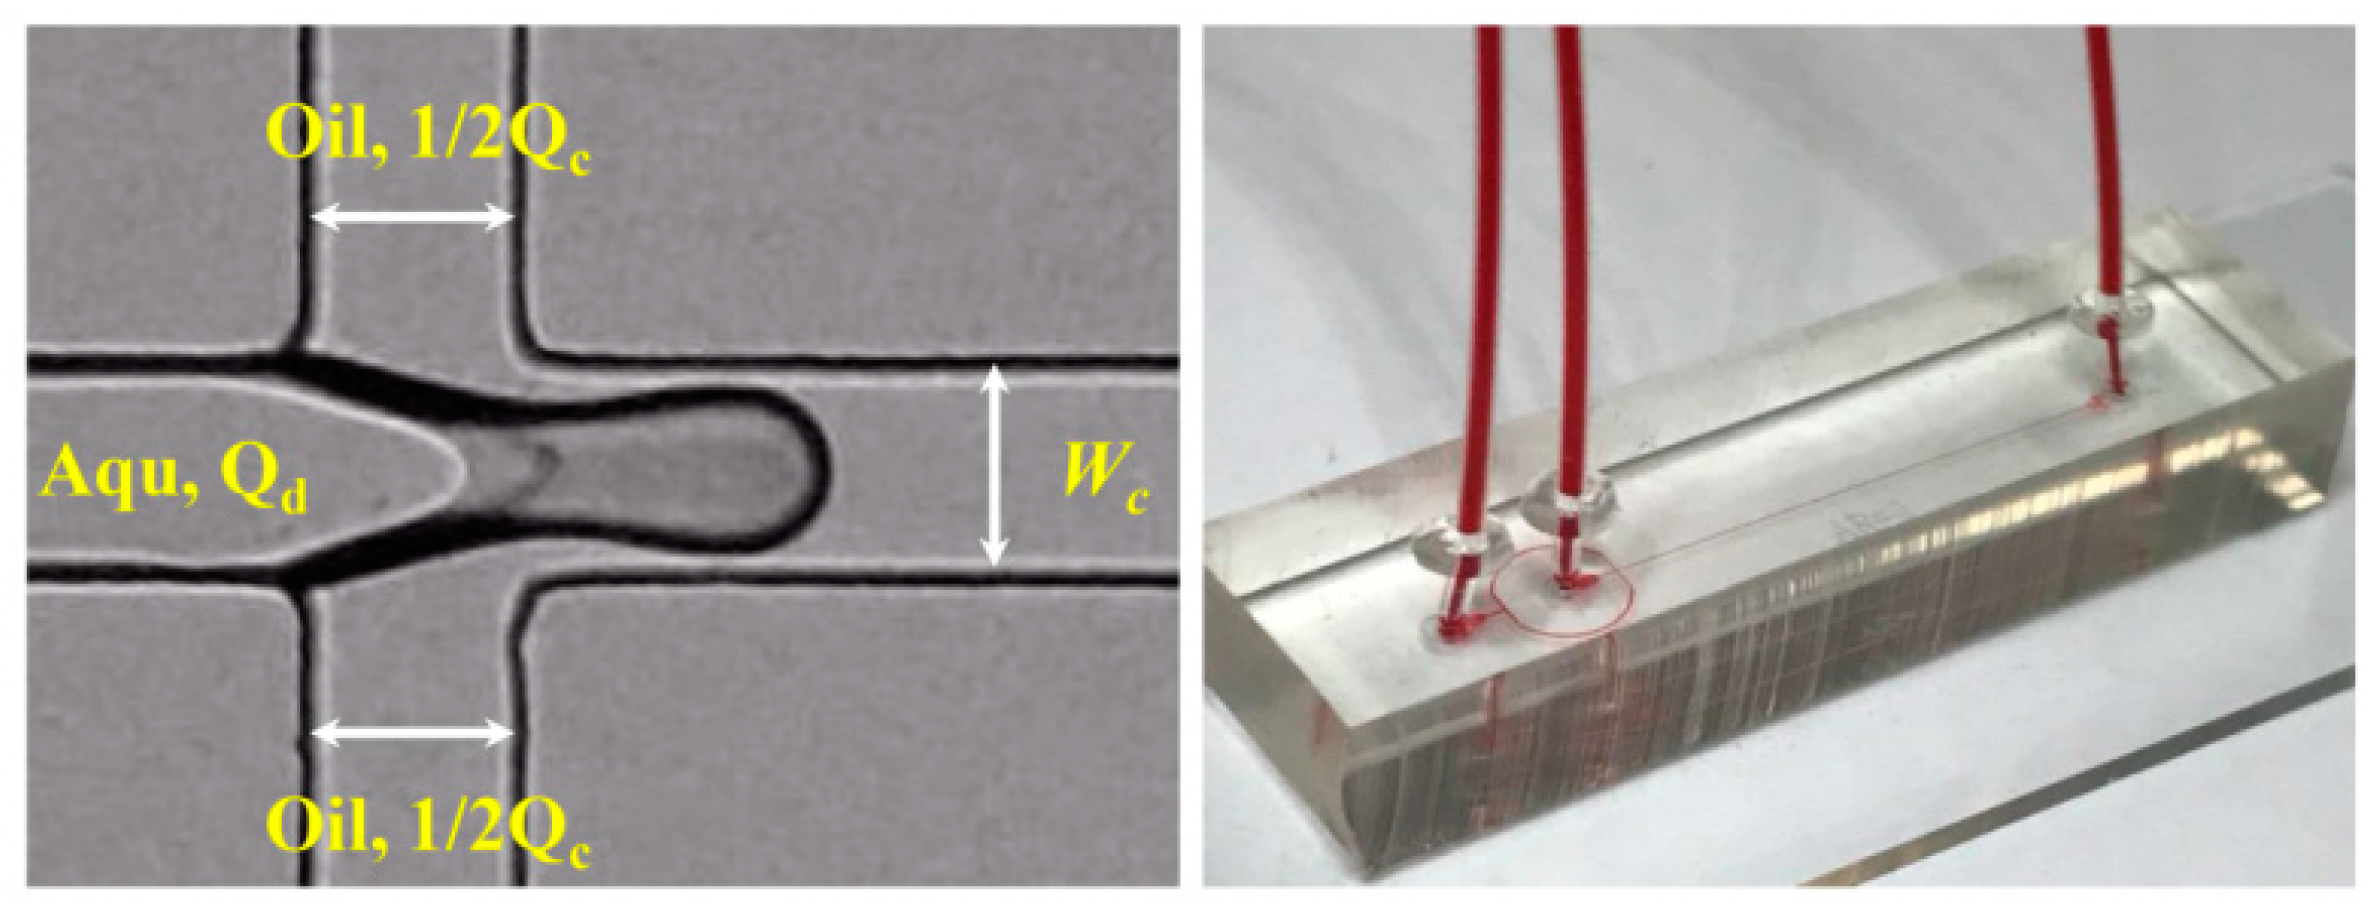
Xue et al., Micromachines 2020, 11(4),406, Figure 2.
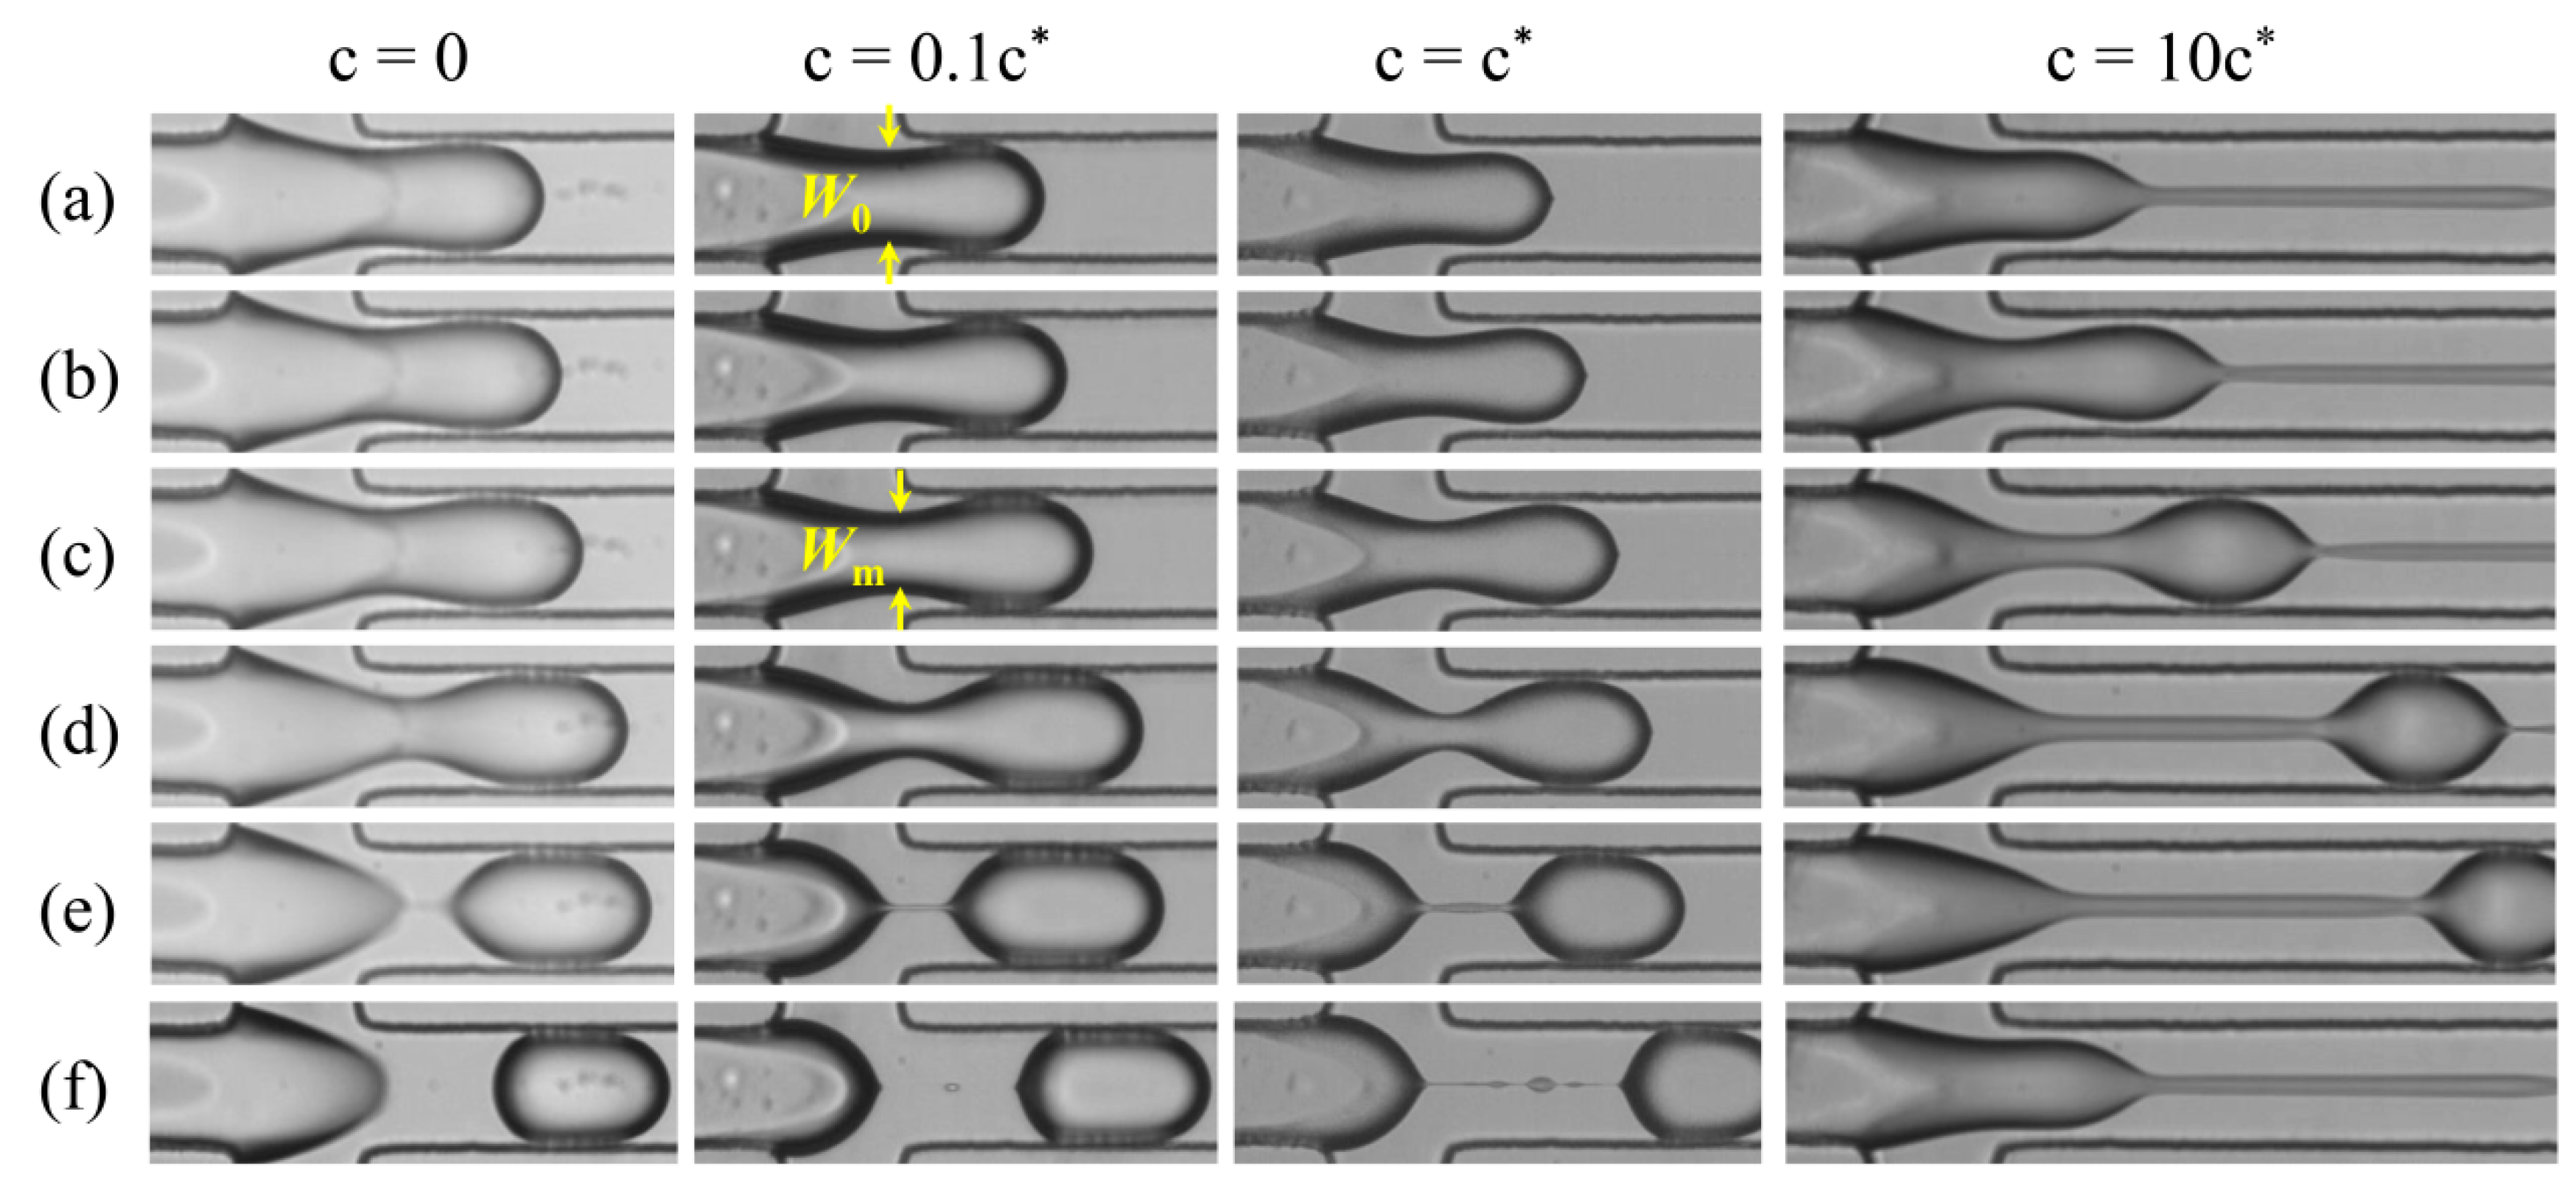
Xue et al., Micromachines 2020, 11(4),406, Figure 3.
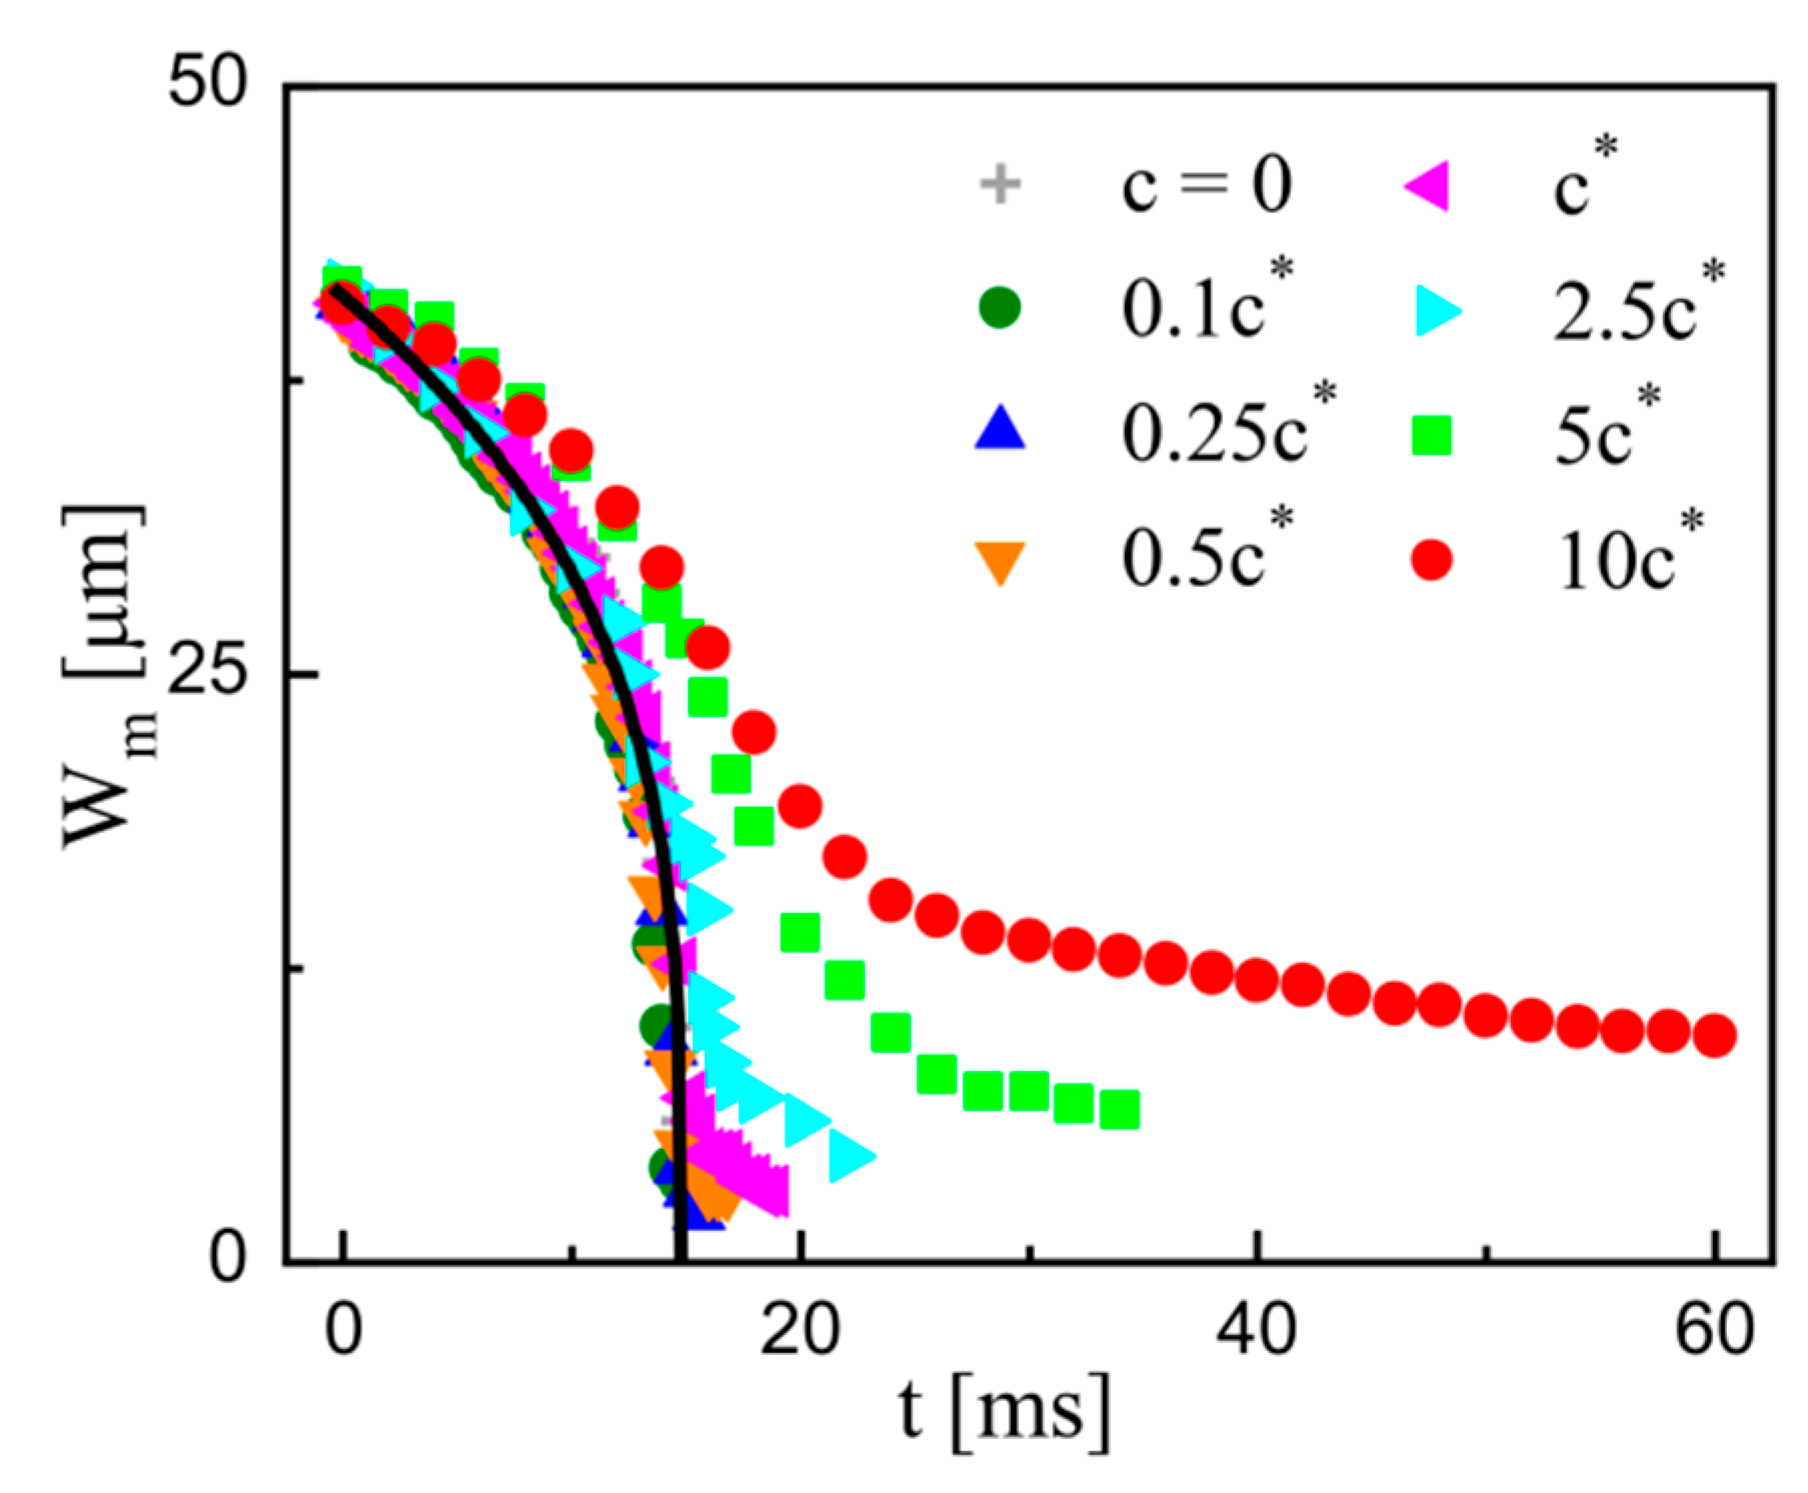
Xue et al., Micromachines 2020, 11(4),406, Figure 4.
开始方案评估
先明确希望观察和测量的结果,再一起确认配置与验证方式。
沟通时可先准备
- 芯片通道尺寸与观察窗口
- 目标尺寸、运动速度和生成周期
- 最小关注细节与所需输出
- 现有显微镜、物镜及相机接口
- 流体驱动方式与触发条件
- 记录时长、数据格式和分析需求
常见问题
帧率越高,结果就越准确吗?
需要同时看有效分辨率、曝光、亮度和记录长度。应以关键变化能被连续分辨为目标,避免只比较最高帧率。
已有显微镜可以接入吗?
需核对相机接口、成像视场、物镜和光路,再通过试拍确认边缘清晰度及短曝光下的信号。
需要先准备什么?
先提供芯片或通道尺寸、液滴大致速度、观察目标与现有显微镜信息;暂不清楚的参数可在样品评估中补齐。